 |
|
|
|
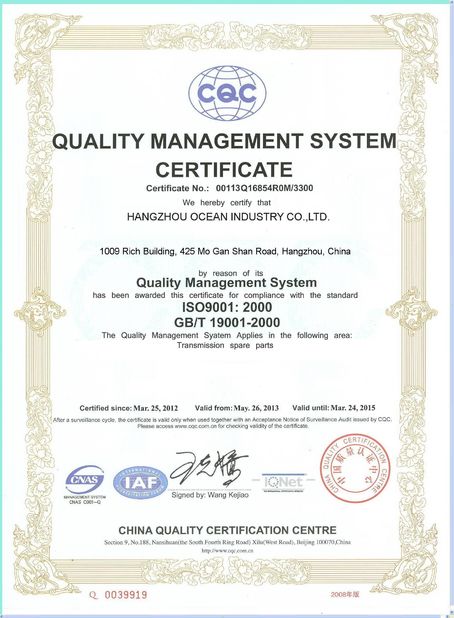
Certificación
- Estoy en línea para chatear ahora
Compañía Noticias
Características de vibración Comparación de los engranajes de empuje y los engranajes helicoidales bajo la superficie de los dientes
1. Antecedentes de la investigación y descripción general de la industria
Los sistemas de transmisión de engranajes sirven como componente central de transmisión de potencia de equipos mecánicos, y se aplican ampliamente en la generación de energía eólica, reductores industriales, maquinaria agrícola, equipos de minería, transmisiones automotrices y maquinaria de ingeniería pesada. En la operación industrial real, el desgaste abrasivo de la superficie del diente es uno de los modos de falla más comunes y persistentes de los pares de engranajes. La operación a largo plazo bajo carga variable, ambiente de trabajo polvoriento, lubricación insuficiente, aceite lubricante envejecido y frecuentes impactos de arranque y parada causarán gradualmente un desgaste uniforme o desigual en las superficies de los dientes de los engranajes, lo que resultará en una precisión de transmisión reducida, un aumento del ruido de funcionamiento, una respuesta de vibración agravada e incluso fallas repentinas de los engranajes y apagado del equipo en casos severos.
En el campo del monitoreo del estado de los equipos y el diagnóstico de fallas, el análisis de vibraciones siempre ha sido el medio técnico más común y efectivo para la identificación de fallas en los engranajes. Sin embargo, la mayoría de los ingenieros de mantenimiento de campo y el personal técnico generalmente adoptan un estándar de diagnóstico y una plantilla de análisis unificados para todos los tipos de engranajes. Simplemente juzgan las fallas observando la amplitud de la frecuencia del engranaje, los componentes armónicos y las características de la banda lateral, ignorando las diferencias esenciales en el mecanismo de movimiento del engranaje y las características de respuesta de carga entre los engranajes rectos y los engranajes helicoidales. En escenarios prácticos de ingeniería, incluso bajo la misma velocidad de operación, condición de carga y grado de desgaste constante, los engranajes rectos y los engranajes helicoidales presentarán características de respuesta de vibración y distribuciones de características espectrales completamente diferentes. La aplicación ciega de criterios de diagnóstico universal conducirá fácilmente a un diagnóstico inexacto de fallas, diagnósticos erróneos, cálculos erróneos de la gravedad de las fallas y toma de decisiones de mantenimiento incorrectas, lo que afecta en gran medida la seguridad y estabilidad de los sistemas de transmisión mecánica.
Con base en los puntos débiles de la industria mencionados anteriormente, este estudio toma pares de engranajes rectos y helicoidales típicos como objetos de investigación. Basándose en un banco de pruebas profesional de simulación de fallas en la transmisión de energía eólica con componentes de engranajes reemplazables, todas las condiciones de interferencia externa se controlan estrictamente, incluida la velocidad de funcionamiento constante, el nivel de carga estable, la posición de instalación del sensor unificada y parámetros de muestreo idénticos. A través de experimentos con variables controladas, este artículo compara sistemáticamente las leyes de respuesta a la vibración y las diferencias de características espectrales de los engranajes rectos y helicoidales bajo fallas de desgaste de la superficie del diente, resume las características únicas de huellas dactilares de vibración de los dos tipos de engranajes y proporciona bases teóricas específicas y pautas de diagnóstico de campo para una identificación precisa y una evaluación cuantitativa de las fallas de desgaste de los engranajes en escenarios industriales.
2. Diferencias esenciales del mecanismo de mallado entre engranajes rectos y engranajes helicoidales
2.1 Engranaje recto (ángulo de hélice β = 0°)
El perfil de los dientes de los engranajes rectos es completamente paralelo al eje del engranaje sin ninguna desviación en espiral. La operación de engrane general presenta características típicas de contacto lineal y acoplamiento sincrónico. En primer lugar, la línea de contacto que se forma durante el engrane es estrictamente paralela al eje del engranaje y todo el ancho del diente participa sincrónicamente en el engrane. Todas las superficies de los dientes entran en el estado de engrane al mismo tiempo y salen del área de engrane simultáneamente, sin un proceso de transición gradual. En segundo lugar, el engranaje recto sólo tiene una relación de contacto transversal y ninguna relación de contacto axial, lo que da como resultado una relación de contacto total relativamente baja. En el proceso alternativo de engrane, con frecuencia aparece un estado de rodamiento de un solo diente y la carga de impacto instantánea es soportada completamente por un solo par de dientes del engranaje.
En términos de tensión mecánica y características de fuerza, el engrane de engranajes rectos solo produce fuerza tangencial y fuerza radial, sin empuje axial. La carga cambia abruptamente durante el proceso de alternancia del engrane, formando un impacto de engrane obvio y una fluctuación periódica de la carga. Esta característica de trabajo hace que la transmisión por engranajes rectos vaya acompañada de una fuerte vibración de impulso y un alto ruido durante el funcionamiento. En términos de distribución de tensiones, el modo de acoplamiento sincrónico de ancho completo hace que la carga instantánea actúe en todo el ancho del diente, lo que genera una fuerte tensión de flexión por impacto en la raíz del diente. Especialmente en el intervalo de engrane de un solo diente, la tensión de la raíz del diente alcanza el valor máximo extremo, lo que hace que los engranajes rectos sean más sensibles a fallas de desgaste, y el desgaste menor de la superficie del diente se reflejará rápidamente en la señal de vibración.
2.2 Engranaje helicoidal (ángulo de hélice β ≠ 0°)
A diferencia de los engranajes rectos, los engranajes helicoidales adoptan una estructura de dientes en espiral con un cierto ángulo de hélice. La línea de contacto de engrane está inclinada en un ángulo fijo con respecto al eje del engranaje. El proceso de engrane es similar al principio de cierre de cremallera: los dientes del engranaje comienzan a engancharse gradualmente desde la esquina final de la superficie del diente y el área de contacto aumenta lentamente con la rotación del par de engranajes. Después de alcanzar el área máxima de contacto de engrane, los dientes salen del estado de engrane de forma gradual y suave. Todo el proceso de activación y desactivación presenta características de transición continua y progresiva sin mutación repentina de carga.
Los engranajes helicoidales tienen una relación de contacto transversal y una relación de contacto axial, y la superposición de las dos mejora en gran medida la relación de contacto total del par de engranajes. Varios pares de dientes participan en el engranaje y comparten la carga de transmisión al mismo tiempo, lo que dispersa eficazmente la carga de impacto instantánea. En términos de fuerza mecánica, el engrane de engranajes helicoidales generará una fuerza axial adicional sobre la base de la fuerza tangencial y la fuerza radial, que debe ser soportada y equilibrada por el sistema de rodamientos. El proceso general de mallado es suave y continuo, con un impacto de mallado extremadamente bajo y un pequeño ruido de vibración.
En términos de distribución de tensiones, el modo de carga y descarga progresiva de los engranajes helicoidales reduce significativamente la tensión instantánea por unidad de ancho de diente y mejora la resistencia general a la fatiga del par de engranajes. Sin embargo, debido a la existencia del ángulo espiral, la tensión a lo largo del ancho del diente presenta una distribución de gradiente desigual y es fácil que se forme una carga excéntrica local en la superficie del diente. Aunque el mecanismo de carga compartida de múltiples dientes puede diluir la fluctuación de vibración causada por el desgaste de un solo diente, inducirá una respuesta de vibración axial única y abundantes características de modulación de banda lateral diferentes a las de los engranajes rectos.
2.3 Diferencia esencial central
En resumen, el modo de engrane de los engranajes rectos esEngranaje de impacto sincrónico de todo el ancho de los dientes., que es sensible al desgaste y fácil de producir mutación de vibración por impulso; El modo de engrane de los engranajes helicoidales esmallado superpuesto progresivo inclinado, con un funcionamiento general suave, histéresis de respuesta al desgaste y características destacadas de vibración axial y modulación de banda lateral.
3. Esquema experimental y configuración de la plataforma de prueba.
Este experimento comparativo se completa en un banco de pruebas de simulación de fallas de transmisión de energía eólica de alta precisión, que está equipado con un módulo de instalación de pares de engranajes desmontable, lo que permite una rápida conmutación e instalación de engranajes rectos y grupos de engranajes helicoidales. Para garantizar la cientificidad y comparabilidad de los datos experimentales, el estudio adopta estrictamente el método de variable controlada. Excepto por las diferentes estructuras de perfil de diente (diente recto/diente helicoidal), todos los parámetros básicos clave de los dos grupos de muestras de engranajes son completamente consistentes, incluido el módulo, el número de dientes, el ángulo de presión, la calidad del material, el proceso de tratamiento térmico, la dureza de la superficie del diente y la precisión de la instalación.
En términos de simulación de fallas, el estudio adopta el método de pulido progresivo cuantitativo con papel de lija para simular fallas de desgaste uniforme de la superficie del diente. Al controlar el tiempo de rectificado, la fuerza del rectificado y el área de contacto, el grado de desgaste de los engranajes rectos y helicoidales se mantiene constante, logrando una comparación equivalente del estado de falla. Durante todo el proceso de prueba, la velocidad del motor, el par de carga y la temperatura de funcionamiento se mantienen estables, y los sensores de vibración se fijan en la misma posición de la carcasa de la caja de engranajes para garantizar una distancia de adquisición de señal y una ruta de transmisión de vibración consistentes, eliminando factores de interferencia externa. La prueba cubre dos estados de trabajo: funcionamiento saludable del engranaje y funcionamiento defectuoso por desgaste de la superficie del diente, y recopila sincrónicamente señales de vibración en el dominio del tiempo y datos del espectro en el dominio de la frecuencia para un análisis comparativo.
4. Contraste y análisis de las características del espectro de vibración
4.1 Características de vibración del estado saludable
En condiciones normales de funcionamiento saludable y sin fallos de desgaste, los dos tipos de engranajes muestran características de vibración inherentes completamente diferentes. El engranaje recto sano está dominado por la vibración de impacto radial. Debido al impacto de engrane periódico del acoplamiento sincrónico de ancho de diente completo, la forma de onda en el dominio del tiempo presenta características obvias de pulso agudo y el espectro de frecuencia contiene abundantes componentes armónicos de alto orden de la frecuencia de engrane del engranaje. La señal de vibración general tiene un fuerte impacto y una fluctuación obvia. Por el contrario, el engranaje helicoidal sano funciona con mayor suavidad. El mecanismo de engrane progresivo elimina el impacto repentino de la carga, la forma de onda de vibración en el dominio del tiempo es estable y suave, los componentes armónicos de alto orden en el espectro de frecuencia son pocos, el espectro general es limpio y la respuesta de vibración axial es más obvia que la de los engranajes rectos.
4.2 Características de vibración del estado de desgaste de la superficie del diente
Después de que se produce el desgaste de la superficie del diente y se deteriora gradualmente, las diferencias en las características de vibración entre los dos pares de engranajes se amplifican aún más. En el caso de los engranajes rectos, el desgaste de la superficie de los dientes destruye el estado de engrane suave original, intensificando aún más el impacto del engrane y la mutación de la carga. La frecuencia de engranaje (GMF) y sus amplitudes armónicas de alto orden aumentan bruscamente, el fenómeno de modulación del impacto radial se agrava significativamente, los picos de pulso en el dominio del tiempo son densos y prominentes, y las características generales de la falla son explosivas y obvias.
Para los engranajes helicoidales, el fallo de desgaste no produce vibraciones de impacto violentas. En cambio, provoca principalmente la expansión continua de los grupos de bandas laterales de frecuencia del eje, acompañada por componentes obvios de banda lateral de ±2f_shaft y de orden superior. A medida que aumenta el grado de desgaste, la amplitud de la vibración axial aumenta bruscamente y el pulso de vibración originalmente amplio y suave evoluciona gradualmente hacia una señal de pulso estrecha y aguda. Las características de la falla están ocultas y son progresivas, lo que es fácil de ignorar en el diagnóstico convencional.
4.3 Análisis de contraste del índice cuantitativo
El análisis de datos cuantitativos verifica la diferencia significativa en la sensibilidad al desgaste entre los dos tipos de engranajes. El desgaste de los engranajes rectos tiene una sensibilidad extremadamente alta a la amplitud de la frecuencia del engranaje del engranaje. En condiciones de desgaste severas, la amplitud de la frecuencia de malla aumenta en133%, mientras que el engranaje helicoidal sólo aumenta en92%. Mientras tanto, la amplitud de la frecuencia de rotación del eje del espectro de la envolvente del engranaje recto tiene un valor base inicial más alto y una pendiente de crecimiento más rápida, con una ventana de detección de fallas efectiva más larga y un rendimiento de alerta temprana más sensible.
Gracias al mecanismo de reparto de carga de múltiples dientes de los engranajes helicoidales, la fluctuación de vibración causada por el desgaste de un solo diente se diluye y equilibra, lo que resulta en un suave crecimiento de la amplitud de la frecuencia de engranaje. Sin embargo, la falla de desgaste inducirá componentes ricos en el grupo de bandas laterales y una mutación de vibración axial prominente. En conclusión, el fallo por desgaste de los engranajes rectos se caracteriza porexplosión de impacto radial y oleada armónica integral; El defecto de desgaste de los engranajes helicoidales se caracteriza porVibración axial sobretensión oculta y modulación de banda lateral continua..
5. Valor de aplicación industrial y orientación de ingeniería
Este estudio comparativo revela claramente la diferencia esencial de las huellas dactilares de fallas por vibración entre el desgaste de los engranajes rectos y los engranajes helicoidales. Rompe el modo unificado y generalizado de diagnóstico de fallas de engranajes en la industria actual y forma una idea de diagnóstico diferenciado de "juicio clasificado y análisis dirigido". En la operación y mantenimiento de equipos reales, para sistemas de transmisión de engranajes rectos, los ingenieros deben centrarse en monitorear los armónicos de frecuencia de malla, las señales de impacto radial y los cambios del espectro envolvente para identificar fallas de desgaste tempranamente. Para los equipos de engranajes helicoidales, es necesario prestar más atención a la mutación de la vibración axial y a las características de expansión del grupo de bandas laterales, para evitar errores en el diagnóstico de fallas ocultas de desgaste progresivo.
Las conclusiones de la investigación pueden proporcionar soporte técnico preciso para el monitoreo de condiciones, alerta temprana de fallas, predicción de vida residual y programación de mantenimiento científico de cajas de engranajes de energía eólica, reductores industriales y diversos equipos de transmisión de engranajes, y mejorar efectivamente el nivel de diagnóstico inteligente y la confiabilidad de operación de los sistemas de transmisión mecánica.
Tiempo del Pub : 2026-09-14 09:42:04
>> Lista de las noticias
Contacto
Hangzhou Ocean Industry Co.,Ltd
Persona de Contacto: Mrs. Lily Mao
Teléfono: 008613588811830
Fax: 86-571-88844378